로봇도 간지럼 탄다… 사람처럼 느끼는 로봇 팔 나와
홍콩과기대, 촉감 센서로 팔 전체를 감지하는 '엠암' 개발

한눈에 보기
- 이 움직임을 1㎜ 미만의 초소형 카메라가 촬영해 실시간 분석하며, 손길에 따라 자세와 힘을 스스로 조절한다.
- 연구팀은 엠암의 기술을 병원에서 환자를 안전하게 옮기거나 침대에서 일으키는 휴머노이드 로봇에 확장할 계획을 세우고 있으며, 로봇이 팔 전체로 몸을 감싸 안을 때 어디에 얼마나 힘이 들어가는지 스스로 느끼도록 설계했다.
홍콩과기대(HKUST) 연구팀이 사람의 피부처럼 감촉을 인식하고, 그에 따라 움직임을 스스로 조절하는 로봇 팔 '엠암(EmArm)'을 개발했다. 이 로봇 팔은 '감각과 운동 기능을 통합한 로봇 팔(Embodied Sensorimotor Robotic Arm)'이라는 뜻을 지닌다. 팔 전체에 인조 피부를 입혀 촉감을 감지하고, 그 정보를 바탕으로 자세와 힘을 조절한다.
기존 로봇 팔은 주로 손끝이나 관절에 부착된 센서에 의존했으나, 엠암은 팔의 넓은 부위에서 접촉을 감지할 수 있다. 인공 피부로 덮인 면적은 약 710㎠로 A4 용지 한 장보다 크다. 피부 안쪽에는 위치를 표시하는 작은 점들이 촘촘히 찍혀 있으며, 누군가 팔을 쓰다듬거나 꼬집으면 피부가 눌리고 밀리면서 점들이 움직인다.
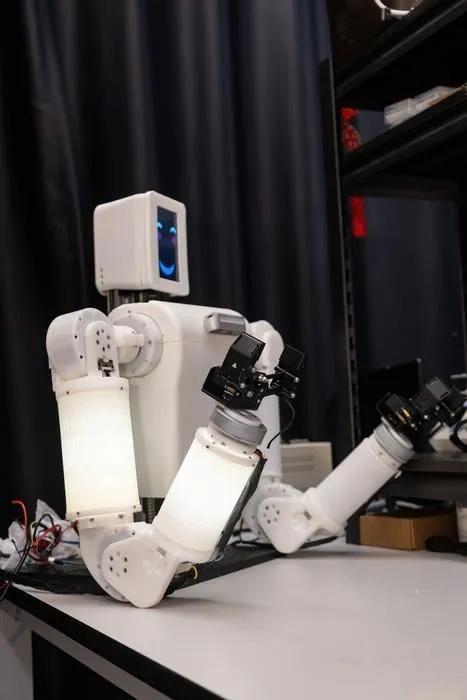
팔 속에 숨은 1㎜도 안 되는 초소형 카메라가 이 움직임을 촬영하고, 엠암은 영상을 실시간으로 분석해 어디에 얼마나 힘이 닿았는지 파악한다. 촉감 센서의 공간 해상도는 0.085㎜로 사람 손끝 피부에 견줄 만하다. 서로 다른 두 접촉점을 구분하는 능력은 사람 팔 피부보다 뛰어나다.
쓰다듬기, 꼬집기, 찌르기, 간지럼, 때리기 등 다섯 가지 손길을 최대 99.8% 정확도로 구분할 수 있다. 카메라 시야가 가려진 상황에서 사람 손이 팔에 닿자, 엠암은 곧바로 움직임을 멈췄다. 농구공을 팔의 한쪽으로 치우치게 올려놓았을 때는 촉감에 맞춰 자세와 힘을 조절해 공을 떨어뜨리지 않았다.
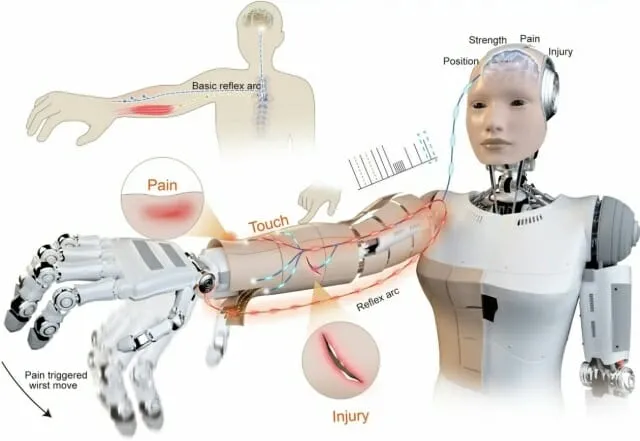
연구팀은 이 기술을 로봇의 다리와 몸통까지 확장해 공장과 가정, 병원에서 일하는 휴머노이드 로봇에 적용할 계획이다. 환자를 침대에서 일으키거나 옮기려면 손끝이 아니라 팔 전체로 몸을 감싸 안아야 한다. 이때 로봇이 어디에 얼마나 힘이 들어가는지 스스로 느끼지 못하면 환자를 다칠 수 있다. 섬세한 촉감으로 환자를 더 안전하게 돌볼 수 있다는 기대가 나온다. 엠암은 국제학술지 '네이처 센서스'에 발표됐다.
주요 사실 정리
홍콩과기대 연구팀은 사람의 팔 구조를 본떠 뼈·근육·피부로 이뤄진 인조 팔을 개발했으며, 단단한 뼈대를 말랑한 인조 피부로 감싸 촉감을 인식하게 했다.
피부 안쪽에는 위치를 표시하는 작은 점들이 촘촘히 찍혀 있으며, 이 움직임을 1㎜ 미만의 초소형 카메라가 촬영해 실시간으로 분석한다. 로봇은 영상을 통해 어디에 얼마나 힘이 닿았는지 파악하며, 손길에 따라 몸통 위 화면에 기쁨·슬픔·호기심·수줍음·화남 같은 표정이 떠오르기도 한다.